인간을 닮은 로봇, 휴머노이드 로봇은 어떻게 움직일까?
두 발로 걷는 것은 인간에게 너무나 자연스럽지만, 로봇에게는 수십 년간 풀리지 않던 난제였다. 1970년대 일본 와세다 대학에서 최초의 인간형 보행 로봇 'WABOT-1'이 공개됐을 때, 한 걸음을 내딛는 데 무려 45초가 걸렸다. 그 로봇이 지금의 아틀라스나 피규어01처럼 뛰고 계단을 오르는 수준으로 진화하기까지, 그 안에서 어떤 일이 벌어지고 있는 걸까?
휴머노이드 로봇이란 무엇인가 — 단순한 기계 그 이상
왜 굳이 인간의 형태를 따라 만드는가
휴머노이드 로봇은 머리, 몸통, 두 팔, 두 다리를 갖춘 인간형 로봇을 말한다. 단순히 외형만 흉내 낸 것이 아니라, 인간이 사용하도록 설계된 도구와 공간 — 계단, 문손잡이, 드라이버, 자동차 핸들 — 을 그대로 활용할 수 있도록 설계된다. 이것이 바퀴형 로봇이나 팔만 있는 산업용 로봇과 근본적으로 다른 점이다.
공장 자동화라면 굳이 두 다리가 필요 없다. 하지만 재난 현장에서 무너진 건물 안으로 들어가거나, 고령자의 집에서 물건을 집어 건네는 작업은 인간의 환경 자체가 전제이기 때문에 인간의 몸 구조가 가장 효율적인 해답이 된다. 이 논리는 단순하지만 강력하다.
얼마나 많은 관절이 필요한가
인간의 몸에는 약 360개의 관절이 있다. 현재 상용화 수준에 근접한 휴머노이드 로봇들은 보통 20~50개의 자유도(DOF, Degrees of Freedom)를 갖도록 설계된다. 자유도란 관절이 움직일 수 있는 독립적인 방향의 수를 말한다. 손목 하나만 해도 굽히기, 돌리기, 비틀기 등 여러 자유도가 필요하다. 자유도가 많을수록 동작은 정교해지지만, 제어해야 할 변수도 기하급수적으로 늘어난다.
휴머노이드 로봇은 어떻게 균형을 잡는가 — 넘어지지 않는 비결
ZMP와 동적 균형의 원리
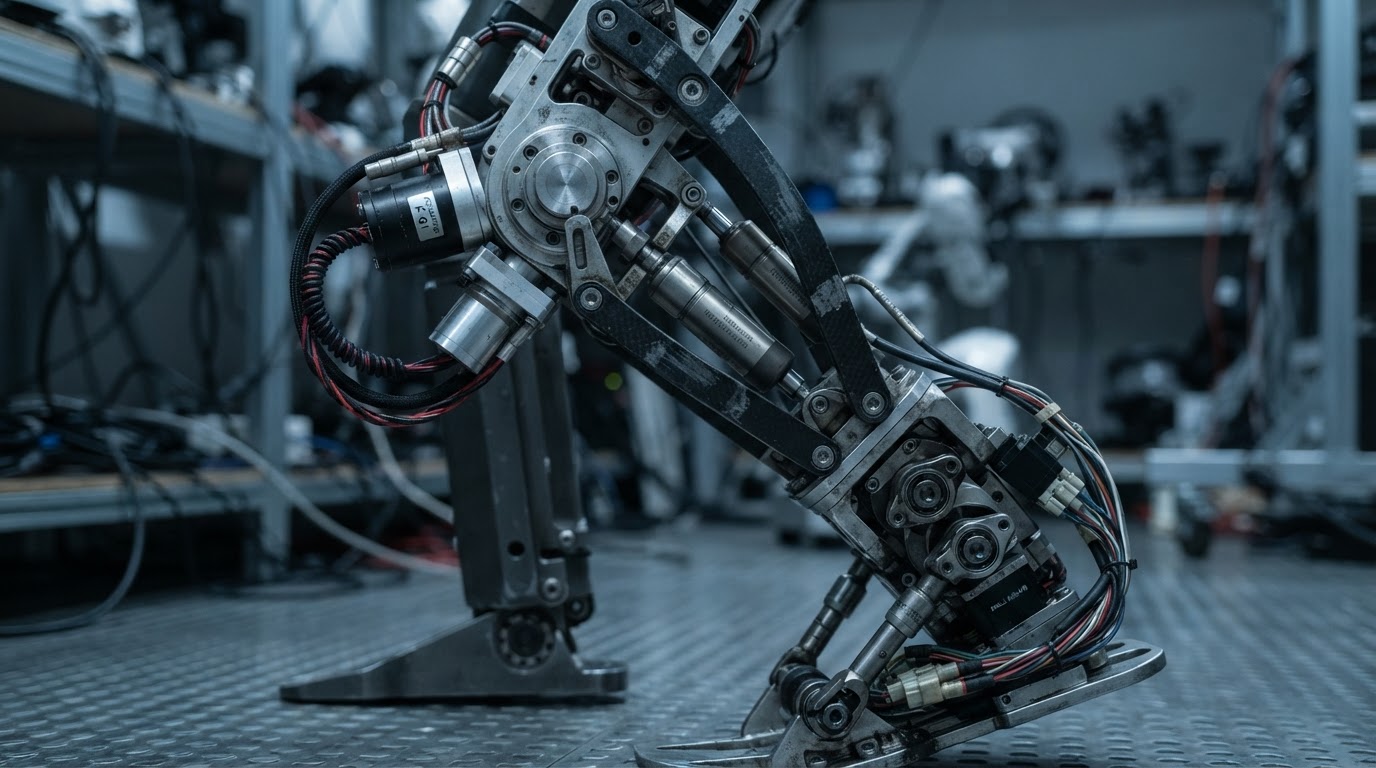
두 발로 서 있는 것 자체가 물리적으로 불안정한 상태다. 인간은 무의식적으로 수백 개의 근육을 미세하게 조정하며 균형을 유지한다. 로봇은 이를 'ZMP(Zero Moment Point)'라는 개념으로 해결한다. ZMP란 로봇에 작용하는 모든 힘의 합력이 지면과 만나는 지점인데, 이 점이 발바닥이 지면에 닿는 영역 안에 있어야 로봇이 넘어지지 않는다.
초기 휴머노이드 로봇들은 ZMP를 항상 발바닥 안에 유지하는 '정적 보행' 방식을 썼다. 느리고 어색하지만 안전하다. 반면 인간의 걷기는 사실 '제어된 넘어짐'에 가깝다. 무게중심이 지지 영역 밖으로 나가는 순간을 다음 발이 받아내는 방식이다. 이것이 '동적 보행'이고, 현대 휴머노이드 로봇이 목표로 하는 방식이다.
두 발 보행의 핵심은 균형을 유지하는 것이 아니라, 균형을 잃는 타이밍을 정확히 제어하는 것이다.
IMU 센서와 실시간 보정
로봇의 균형 감각은 주로 IMU(관성 측정 장치)에서 온다. 이 센서는 가속도계와 자이로스코프를 결합해 로봇의 기울기, 회전 속도, 가속도를 초당 수백 번 측정한다. 이 데이터가 제어 컴퓨터로 전달되면, 알고리즘이 각 관절의 토크(회전력)를 실시간으로 조정한다. 발이 예상치 못한 울퉁불퉁한 지면을 밟았을 때 로봇이 비틀거리다 회복하는 장면이 바로 이 과정이다.
보스턴 다이나믹스의 아틀라스가 누군가 발로 차거나 상자로 밀어도 넘어지지 않는 영상이 한때 화제가 됐다. 그 '버티는 능력'의 핵심은 근육이 아니라 IMU 데이터를 처리하는 제어 루프의 속도다.
로봇의 근육 — 액추에이터는 어떻게 작동하는가
유압식 vs 전동식, 선택의 문제
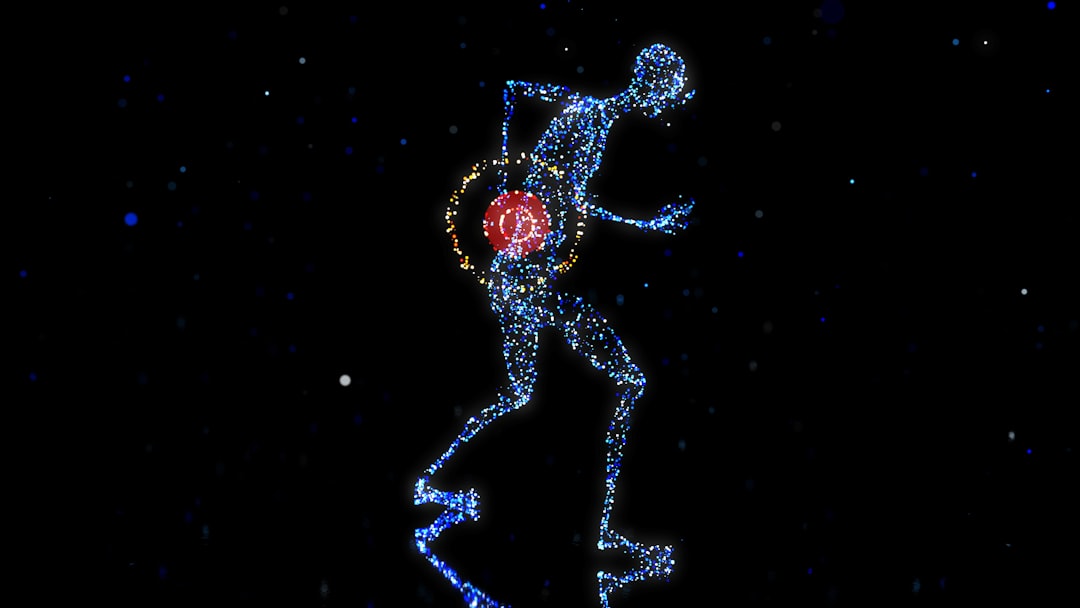
관절을 움직이는 장치를 액추에이터라고 한다. 크게 두 가지 방식이 경쟁 중이다. 유압식은 오일 압력으로 힘을 전달하는 방식으로, 힘이 강하고 충격 흡수가 뛰어나다. 아틀라스 초기 버전이 유압식을 썼다. 단점은 무겁고, 오일 누출 위험이 있으며, 에너지 효율이 낮다는 것이다.
전동식은 모터로 관절을 구동하는 방식이다. 최근 대부분의 상업용 휴머노이드 — 피규어01, 유니트리 H1, 테슬라 옵티머스 — 는 전동식을 채택한다. 가볍고 정밀하며 유지보수가 쉽다. 하지만 순간적인 힘(토크)에서는 유압식에 미치지 못한다. 이 간극을 줄이기 위해 고밀도 모터와 감속기어를 조합하거나, 탄성 요소를 추가한 'SEA(Series Elastic Actuator)' 방식이 쓰인다.
손의 정교함 — 가장 어려운 부분
로봇 손은 휴머노이드 기술에서 가장 풀기 어려운 문제 중 하나다. 인간의 손은 27개의 뼈와 수십 개의 근육으로 구성되어 있고, 달걀을 깨지 않고 집는 것과 망치를 힘껏 내려치는 것을 같은 구조로 해낸다. 이 힘의 범위를 로봇에서 구현하려면 촉각 센서, 정밀 토크 제어, 그리고 매우 작은 공간에 들어갈 수 있는 소형 액추에이터가 동시에 필요하다.
현재 대부분의 휴머노이드 로봇 손은 3~5개의 손가락을 갖추고 있지만, 각 손가락의 자유도는 인간보다 훨씬 적다. 이것이 로봇이 물건을 집는 장면이 여전히 어색해 보이는 이유다.
로봇의 뇌 — AI와 제어 소프트웨어가 움직임을 만드는 방법
전통적 제어 방식과 강화학습의 차이
초기 휴머노이드 로봇은 모든 동작을 엔지니어가 수식으로 직접 설계했다. '이 각도에서 이 토크를 가하면 이렇게 움직인다'는 식의 모델 기반 제어다. 정밀하지만 예상치 못한 상황에 취약하다. 돌부리 하나에도 쓰러질 수 있다.
최근 주목받는 방식은 강화학습이다. 로봇이 시뮬레이션 환경에서 수백만 번 넘어지고 일어서며 스스로 최적의 동작 전략을 학습한다. 구글 딥마인드와 여러 로보틱스 연구팀이 이 방식으로 로봇이 울퉁불퉁한 지형을 걷거나 예상치 못한 물체를 피하는 능력을 크게 향상시켰다. 시뮬레이션에서 학습한 것을 실제 로봇에 적용하는 과정을 'Sim-to-Real 전이'라고 부르는데, 이 간극을 좁히는 것이 현재 연구의 핵심 과제다.
강화학습 기반 로봇은 '어떻게 걸어야 하는지' 배우는 것이 아니라, 넘어지지 않는 방법을 스스로 발견한다.
비전과 인식 — 로봇은 세상을 어떻게 보는가
움직이는 것만큼 중요한 것이 주변을 인식하는 능력이다. 현대 휴머노이드 로봇은 RGB 카메라, 깊이 카메라(LiDAR 또는 ToF 센서), 그리고 때로는 청각 센서를 함께 사용한다. 이 데이터를 실시간으로 처리해 '내 앞에 계단이 있다', '저 물체는 집을 수 있는 크기다'라는 판단을 내린다.
최근에는 대형 언어 모델(LLM)을 로봇 제어에 통합하는 시도도 활발하다. '테이블 위의 빨간 컵을 가져다줘'라는 자연어 명령을 로봇이 이해하고 실행하는 방식이다. 이 분야는 아직 초기 단계지만, 발전 속도가 빠르다.
(Opinion: 강화학습과 LLM의 결합은 흥미롭지만, 로봇이 '이해'한다는 표현은 아직 과장에 가깝다. 지금의 로봇은 패턴을 매우 잘 따르는 것이지, 상황을 진짜로 파악하는 것과는 다르다. 이 구분이 흐려지는 순간 기대와 현실 사이의 간극이 커진다.)
자주 묻는 질문
휴머노이드 로봇은 배터리로 얼마나 오래 작동하나요?
현재 상용화 수준의 휴머노이드 로봇 대부분은 완충 상태에서 1~2시간 정도 연속 작동이 가능하다. 두 발 보행 자체가 에너지 소모가 크기 때문이다. 배터리 기술의 발전과 에너지 효율적인 액추에이터 설계가 이 한계를 늘리는 핵심 과제로 꼽힌다.
휴머노이드 로봇이 넘어지면 스스로 일어날 수 있나요?
일부 로봇은 가능하다. 보스턴 다이나믹스의 아틀라스는 넘어진 상태에서 스스로 일어서는 동작을 공개적으로 시연한 바 있다. 하지만 이 동작은 별도로 설계된 복잡한 시퀀스가 필요하며, 모든 방향으로 넘어진 경우를 완벽하게 처리하는 것은 아직 연구 과제로 남아 있다.
휴머노이드 로봇과 산업용 로봇 팔은 무엇이 다른가요?
산업용 로봇 팔은 고정된 위치에서 반복 작업에 최적화되어 있다. 정밀도는 높지만 환경 변화에 대응하지 못한다. 반면 휴머노이드 로봇은 이동하며 다양한 환경에 적응하도록 설계된다. 그만큼 제어가 복잡하고 현재 기술 수준에서 정밀도는 산업용 팔에 미치지 못한다.
휴머노이드 로봇이 걷고, 균형을 잡고, 물건을 집는 모든 동작 뒤에는 물리학, 제어공학, 그리고 기계학습이 동시에 작동하고 있다. 지금 이 기술이 흥미로운 이유는 단순히 로봇이 인간을 닮아서가 아니다. 인간이 수십만 년에 걸쳐 진화로 얻은 능력 — 두 발로 걷고, 손으로 집고, 눈으로 판단하는 것 — 을 공학으로 재현하려는 시도가 얼마나 어렵고, 동시에 얼마나 빠르게 가능해지고 있는지를 보여주기 때문이다. 그리고 그 속도가 지금 우리가 예상하는 것보다 훨씬 빠를 수 있다는 것이, 어쩌면 가장 불편한 사실일지도 모른다.


댓글
댓글 쓰기