드론은 어떻게 하늘을 나는 걸까? 작동 원리 완벽 해부
쿼드콥터 드론 한 대가 공중에 정지해 있을 때, 네 개의 모터는 서로 반대 방향으로 회전하고 있다. 이 단순해 보이는 사실 하나가 드론 비행의 거의 모든 것을 설명한다. 헬리콥터가 꼬리 로터 없이는 제자리에서 빙글빙글 돌아버리는 것처럼, 드론도 회전 방향을 정교하게 설계하지 않으면 기체 자체가 팽이처럼 돌아버린다. 드론이 그냥 '프로펠러 달린 장난감'처럼 보인다면, 그 안에서 초당 수백 번 일어나는 물리 계산을 아직 들여다보지 않은 것이다.
드론 비행의 핵심 원리 — 양력과 반토크를 이해하면 전부 보인다
양력은 어떻게 만들어지는가
드론이 뜨는 원리는 헬리콥터나 비행기와 근본적으로 같다. 프로펠러 날개가 빠르게 회전하면서 위쪽보다 아래쪽의 공기 압력을 낮추고, 그 압력 차이가 기체를 위로 밀어 올리는 힘, 즉 양력(lift)을 만든다. 프로펠러 날개 단면은 위쪽이 볼록하고 아래쪽이 평평한 에어포일(airfoil) 형태로 설계되어 있어, 같은 RPM에서도 더 많은 양력을 효율적으로 생성한다.
드론이 호버링(공중 정지)을 유지하려면 네 개 모터가 만들어내는 총 양력이 기체 무게와 정확히 같아야 한다. 조금이라도 양력이 크면 올라가고, 작으면 내려간다. 이 균형을 유지하는 것이 생각보다 훨씬 복잡한데, 바람 한 줄기만 불어도 순간적으로 균형이 깨지기 때문이다.
반토크 문제와 쿼드콥터의 해법
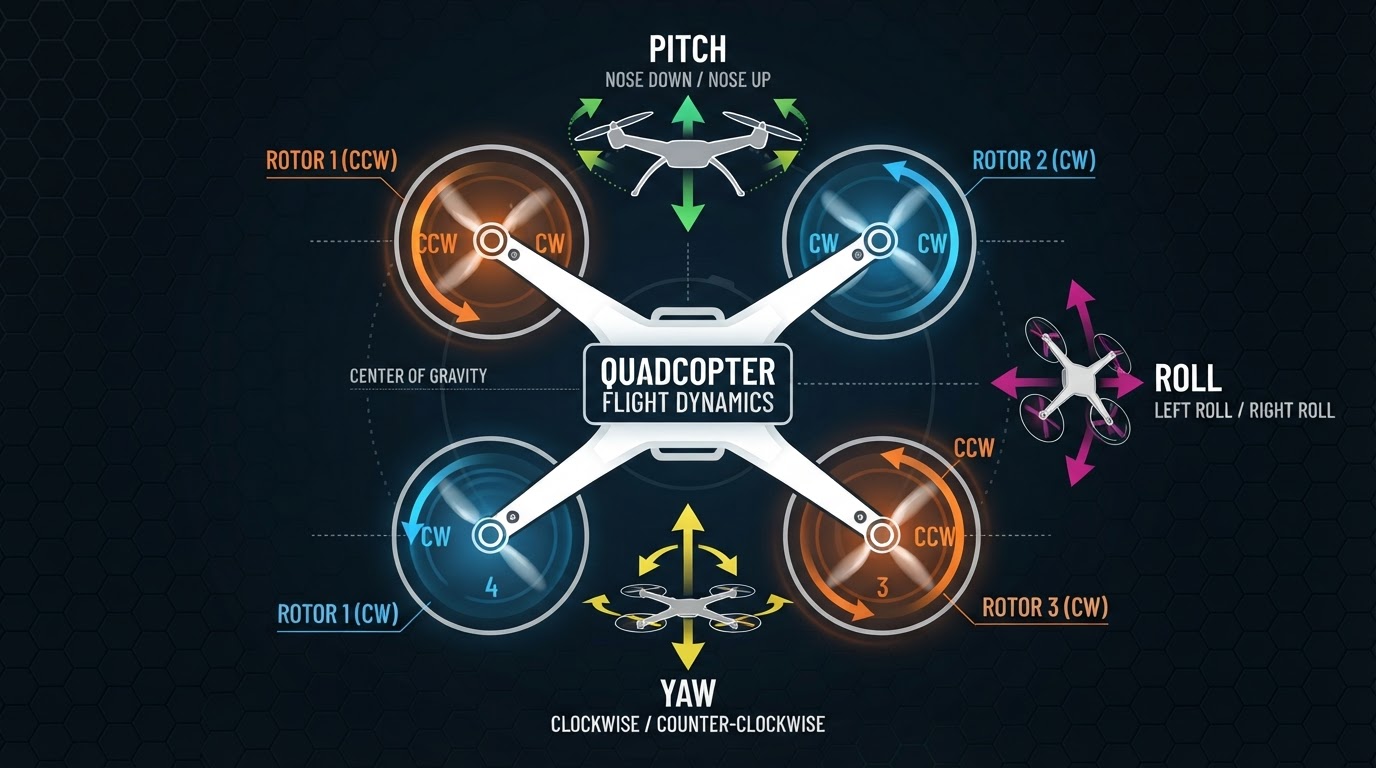
헬리콥터는 메인 로터가 한 방향으로 돌면 기체 자체가 반대 방향으로 돌려는 힘(반토크, counter-torque)을 받는다. 헬리콥터가 꼬리 로터를 달고 있는 이유가 바로 이것이다. 쿼드콥터는 훨씬 우아한 방법으로 이 문제를 해결한다. 네 개의 모터 중 대각선 방향 두 개는 시계 방향(CW), 나머지 두 개는 반시계 방향(CCW)으로 회전시킨다. 각 방향의 반토크가 서로 상쇄되어 기체는 안정적으로 제자리를 유지한다.
반토크 상쇄는 쿼드콥터 설계의 핵심 트릭이다. 꼬리 로터 없이도 안정 비행이 가능한 이유가 바로 여기에 있다.
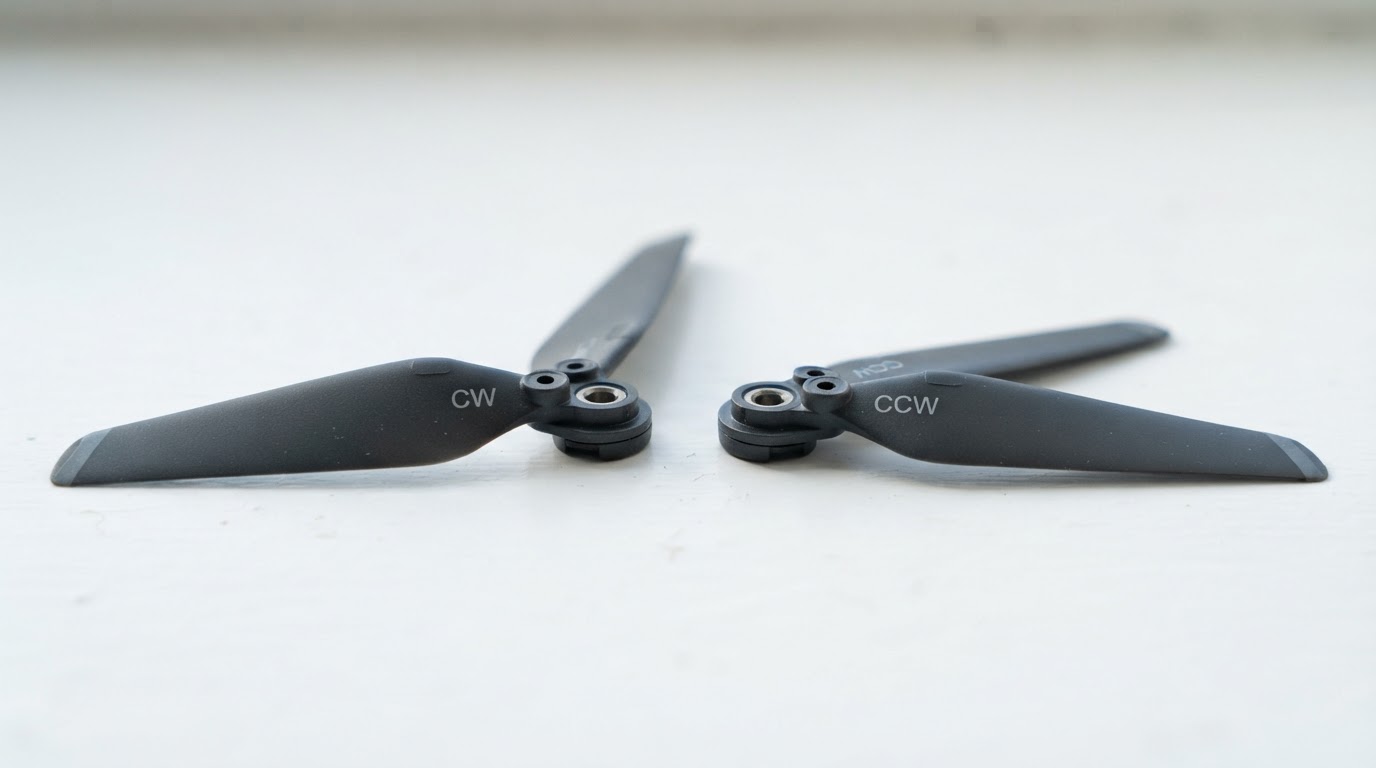
실제로 드론 프로펠러를 자세히 보면 두 종류가 있다. 'CW'와 'CCW'가 표시된 것들인데, 이걸 반대로 끼우면 드론은 이륙하자마자 제어 불능 상태로 빙글빙글 돌다가 추락한다. 처음 드론을 조립해본 사람이라면 이 실수를 한 번쯤 경험했을 것이다.
드론이 앞뒤좌우로 움직이는 방법 — 4가지 운동의 물리학
스로틀, 피치, 롤, 요 — 네 가지 제어축
드론의 모든 움직임은 네 개 모터의 RPM(분당 회전수)을 개별적으로 조절하는 것으로 만들어진다. 전용 컨트롤러나 앱에서 스틱을 움직이면, 그 신호가 비행 컨트롤러(FC, Flight Controller)로 전달되고, FC가 각 모터의 속도를 실시간으로 조정한다.
- 스로틀(Throttle): 네 모터를 동시에 같은 비율로 높이거나 낮춰 고도를 조절한다.
- 피치(Pitch): 앞쪽 두 모터를 늦추고 뒤쪽 두 모터를 빠르게 하면 기체가 앞으로 기울며 전진한다. 반대로 하면 후진.
- 롤(Roll): 왼쪽 두 모터와 오른쪽 두 모터의 속도 차이로 좌우로 기울어 횡이동한다.
- 요(Yaw): 시계 방향 모터 두 개의 속도를 높이고 반시계 방향 모터를 낮추면 기체 전체가 수평으로 회전한다. 이것이 반토크를 역이용한 방향 전환이다.
놀라운 점은 이 네 가지 동작이 동시에 복합적으로 일어난다는 것이다. 드론이 앞으로 날아가면서 동시에 방향을 틀 때, 비행 컨트롤러는 네 모터 각각에 서로 다른 RPM 명령을 초당 수백 번 계산해서 보낸다.
비행 컨트롤러 — 드론의 진짜 두뇌
비행 컨트롤러는 손바닥만 한 회로 기판이지만, 그 안에는 자이로스코프, 가속도계, 기압계, 때로는 GPS 수신기까지 통합되어 있다. 자이로스코프는 기체의 기울기 변화를 감지하고, 가속도계는 선형 가속도를 측정한다. 이 두 센서의 데이터를 결합해 현재 기체의 자세(attitude)를 실시간으로 파악한다.
바람이 불어 드론이 한쪽으로 기울기 시작하면, 자이로스코프가 이를 감지하고 FC가 해당 방향의 모터 속도를 즉시 높여 수평을 되찾는다. 이 과정이 초당 수백 회 반복된다. 사람이 조종간을 잡고 있지 않아도 드론이 제자리에 떠 있을 수 있는 이유가 바로 이 피드백 루프 덕분이다.
비행 컨트롤러가 없다면 드론은 사람이 직접 네 개 모터를 개별 조종해야 하는데, 이는 인간의 반응 속도로는 물리적으로 불가능하다.
드론의 동력 시스템 — 모터, ESC, 배터리의 삼각관계
브러시리스 모터가 드론을 바꾼 이유
초기 소형 드론들은 브러시드(brushed) DC 모터를 사용했다. 저렴하지만 마찰이 크고 수명이 짧았다. 현재 대부분의 드론은 브러시리스(brushless) 모터를 쓴다. 브러시리스 모터는 내부에 물리적 접촉 부품이 없어 마찰이 거의 없고, 같은 무게 대비 훨씬 높은 출력을 낸다. 소비자용 드론부터 산업용 드론까지 브러시리스 모터가 표준이 된 것은 이 효율 차이 때문이다.
브러시리스 모터는 직류(DC) 전원을 직접 받아 작동하지 않는다. ESC(Electronic Speed Controller, 전자 변속기)가 배터리의 직류 전원을 3상 교류로 변환해 모터에 공급하고, 동시에 모터 속도를 정밀하게 제어한다. FC가 두뇌라면 ESC는 근육을 직접 움직이는 신경계에 해당한다.
리포 배터리의 한계가 드론의 한계다
드론 비행 시간이 대부분 20~40분에 그치는 이유는 모터나 소프트웨어 때문이 아니라 배터리 때문이다. 리튬 폴리머(LiPo) 배터리는 에너지 밀도가 높고 방전 속도가 빠르다는 장점이 있지만, 무게 대비 저장 에너지량에 근본적인 물리적 한계가 있다. 배터리를 더 크게 만들면 비행 시간이 늘어나지만 무게도 늘어나 결국 상쇄된다.
배터리 기술이 드론 산업의 가장 큰 병목이라는 것은 업계에서 공공연한 사실이다. 수소 연료전지나 하이브리드 방식을 실험하는 업체들이 있지만, 아직 소비자 시장에서 LiPo를 대체할 만한 실용적 대안은 나오지 않았다.
(Opinion: 드론 배터리 문제는 단순한 기술 과제가 아니라 물리 법칙과의 싸움이다. 에너지 밀도를 획기적으로 높이는 배터리 혁신 없이는 드론 배달 서비스나 장거리 자율 비행이 진정한 의미에서 실용화되기 어렵다고 본다.)
GPS와 센서 융합 — 드론이 스스로 위치를 아는 방법
GPS만으로는 부족한 이유
GPS는 위치를 알려주지만 업데이트 속도가 초당 약 10회 정도로 느리다. 드론이 갑자기 돌풍을 맞았을 때 GPS만 믿고 있으면 이미 수 미터 밀려난 뒤에야 반응하게 된다. 그래서 현대 드론은 GPS, 자이로스코프, 가속도계, 기압계, 광학 플로우 센서(카메라 기반 지면 추적), 초음파 센서 등 여러 데이터를 칼만 필터(Kalman filter) 알고리즘으로 융합해 현재 위치와 자세를 추정한다.
칼만 필터는 각 센서의 노이즈 특성을 알고 있어서, 어느 순간에 어떤 센서를 더 신뢰할지 가중치를 동적으로 조정한다. GPS 신호가 약해지면 관성 센서에 더 의존하고, 관성 센서가 누적 오차를 쌓아가면 GPS로 보정하는 식이다. 이 센서 융합 기술이 없었다면 '자동 귀환(Return to Home)' 같은 기능은 존재할 수 없었다.
실내 비행이 야외보다 어려운 진짜 이유
GPS는 실내에서 작동하지 않는다. 창고나 실내 공간에서 드론을 안정적으로 비행시키려면 광학 플로우 센서와 라이다(LiDAR), 또는 비전 기반 SLAM(동시 위치 추정 및 지도 작성) 기술이 필요하다. 아마존의 실내 배송 드론 프로젝트나 물류 창고 자율 드론이 야외 배달 드론보다 기술적으로 훨씬 복잡한 이유가 바로 이것이다.
자주 묻는 질문
드론은 한 개 모터가 고장 나면 어떻게 되나요?
쿼드콥터는 모터 4개 중 하나가 멈추면 반토크 균형이 무너져 제어가 매우 어려워진다. 일부 고급 드론은 3개 모터로도 비상 착륙을 시도하는 알고리즘을 탑재하고 있지만, 일반 소비자용 드론에서는 대부분 추락으로 이어진다. 모터를 6개 이상 사용하는 헥사콥터나 옥토콥터가 산업용으로 선호되는 이유 중 하나가 이 모터 이중화(redundancy) 때문이다.
드론 비행 금지 구역은 어떻게 기술적으로 적용되나요?
대부분의 상용 드론은 제조사가 GPS 좌표 기반의 지오펜싱(geofencing) 데이터베이스를 펌웨어에 내장한다. 드론이 비행 금지 구역 경계에 접근하면 자동으로 속도를 줄이거나 이륙 자체를 차단한다. 다만 이 기능은 펌웨어 수준에서 구현되어 있어, 일부 사용자가 비공식 펌웨어로 우회하는 사례가 보고되기도 한다.
드론 프로펠러 크기가 비행 성능에 어떤 영향을 미치나요?
프로펠러가 클수록 같은 양력을 내는 데 필요한 RPM이 낮아져 에너지 효율이 높아진다. 반면 작은 프로펠러는 높은 RPM으로 빠른 반응 속도를 낼 수 있어 레이싱 드론에 유리하다. 이것이 촬영용 드론은 프로펠러가 크고 느리게 돌고, 레이싱 드론은 프로펠러가 작고 엄청나게 빠르게 도는 이유다.
드론이 하늘을 나는 것은 결국 물리 법칙을 속이는 게 아니라, 그 법칙을 초당 수백 번 계산으로 다스리는 일이다. 배터리 기술이 정체된 사이 비행 컨트롤러 알고리즘과 센서 융합 기술은 계속 발전하고 있다. 어쩌면 드론의 진짜 한계는 하늘이 아니라, 지금 이 순간도 충전 중인 배터리 셀 안에 있는지 모른다.


댓글
댓글 쓰기